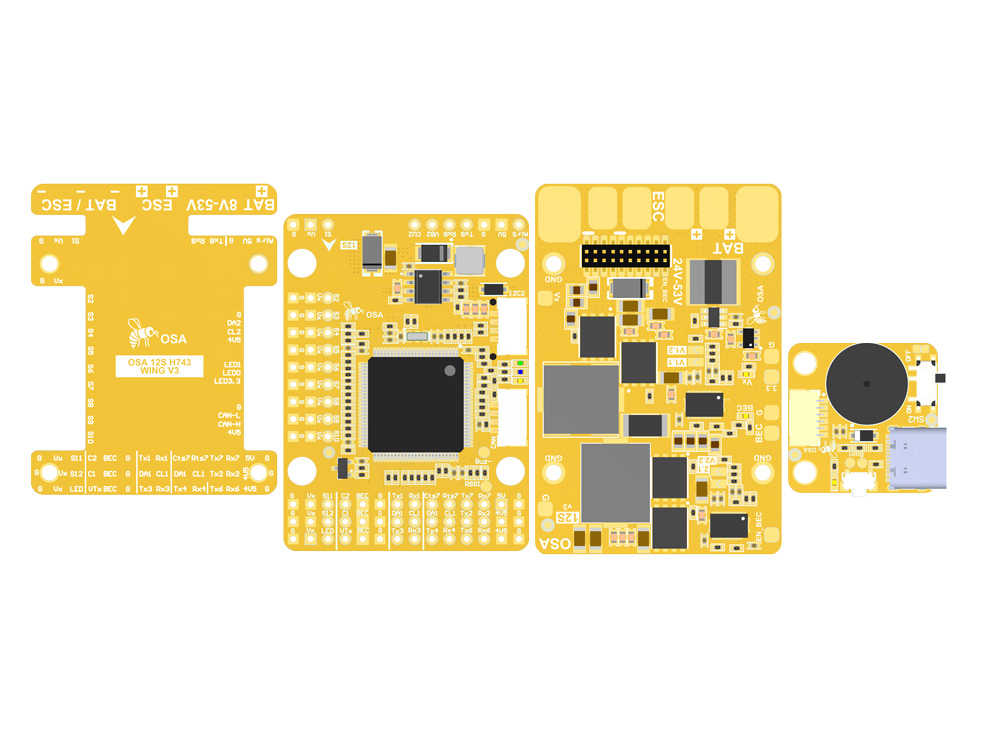
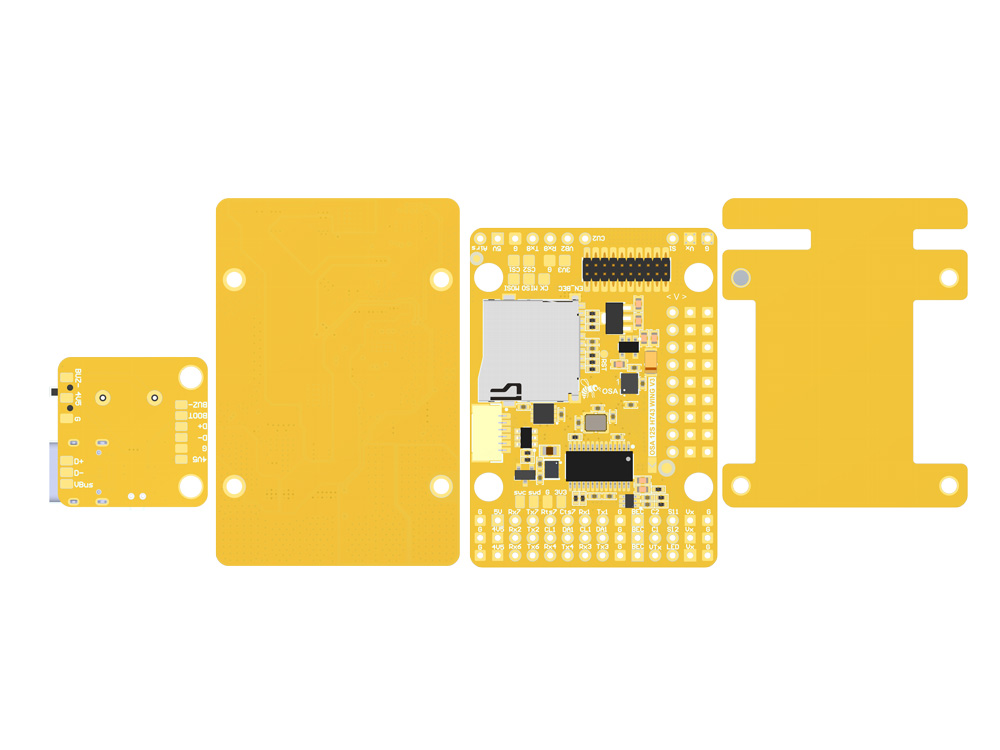
Flight Controller OSA 12S H743 V3 WING
Flight Controller Description
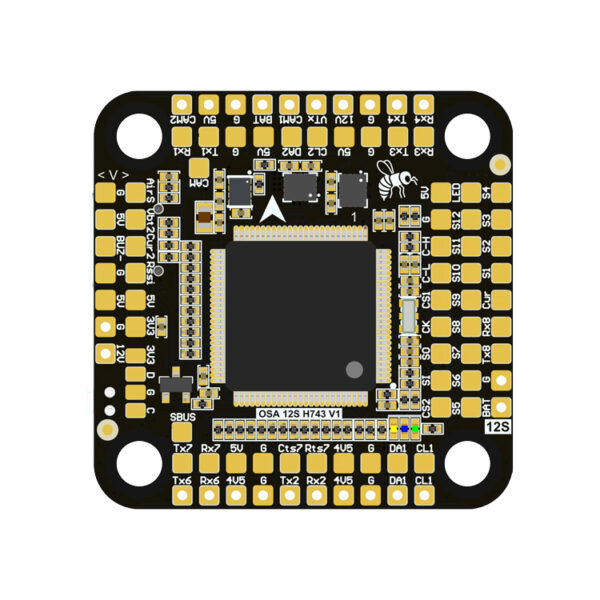
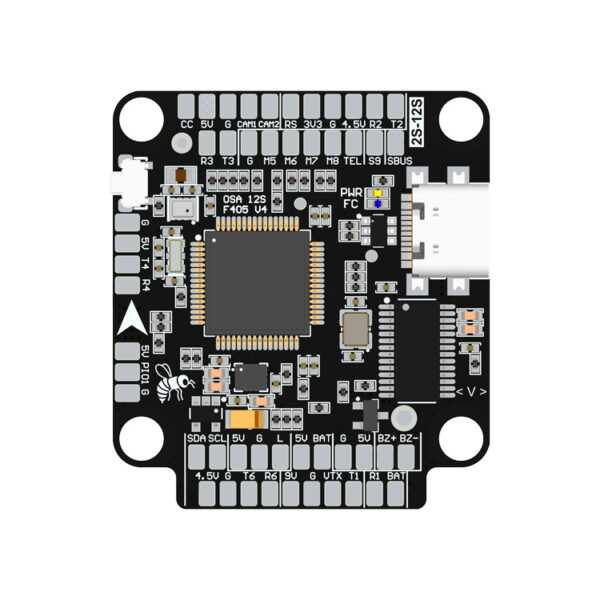
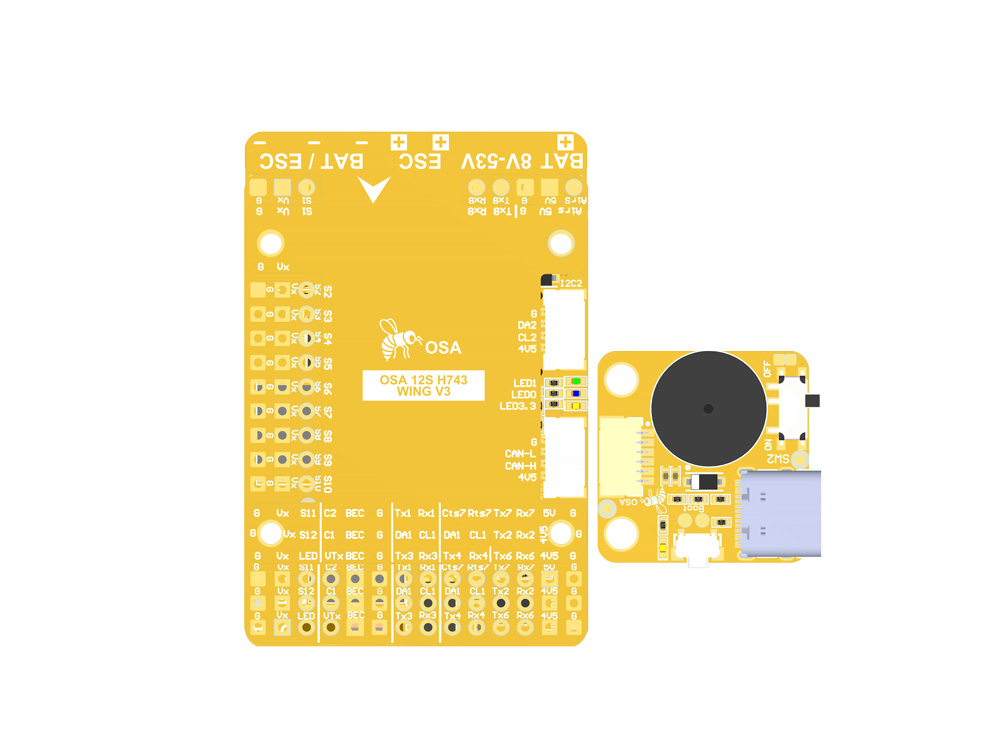
- MCU: STM32H743VIT6, 480 MHz, 1 MB RAM, 2 MB Flash
- Input voltage: 3S–12S (8–53 V)
- BEC: 5 V / 2 A; 3.3 V / 0.2 A; 4.5 V / 1 A
- Dual gyroscopes: ICM42688P + ICM42688P
- Barometer: DPS368
- OSD: AT7456E
- Blackbox: MicroSD card
- PWM outputs ×13: S1–S12, LED (PWM, DShot)
- CAN: Supported (C_H, C_L), JST-GH-4P connector
- C1, C2: Camera 1 and Camera 2 analog video inputs (C1 by default)
- VTX: Analog video output to video transmitter (VTx)
- UARTs ×7: UART1 (RX1, TX1); UART2 (RX2, TX2); UART3 (RX3, TX3); UART4 (RX4, TX4); UART6 (RX6, TX6); UART7 (RX7, TX7); UART8 (RX8, TX8)
- SPI3 ×1: Supported (MISO, MOSI, CK, CS1, CS2)
- I2C ×2: Supported (DA1, CL1; DA2, CL2), JST-GH-4P connector
- ADC ×6: VBAT (1K:18K), Current, RSSI, Analog AirSpeed (10K:10K), VBAT2 (1K:20K), CUR2 (0–3.3 V)
- PIN IO1 (PIO1): Enables/disables BEC output voltage
- PIN IO2 (CAMERA SWITCH): Dual camera switching (C1 or C2)
- Supported FC Firmware: ArduPilot, INAV
- Buzzer: Supported (BZ−)
BEC Vx Description
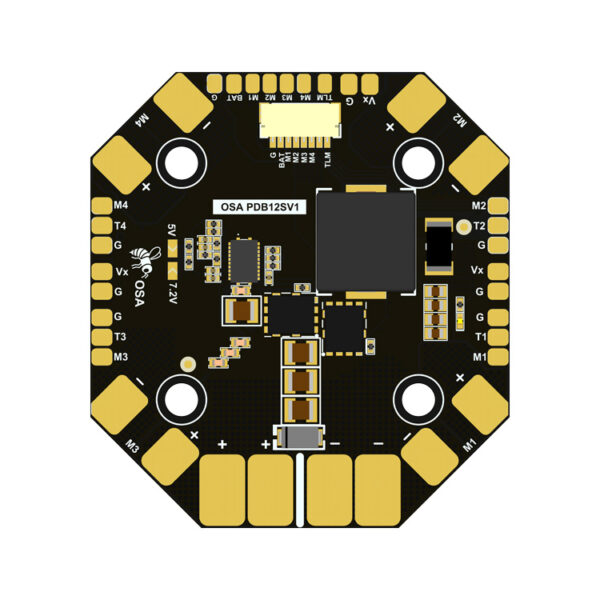
- Input voltage: 3S–12S (8–53 V)
- Current sensor: 90 A continuous, up to 220 A peak
- BEC Vx: 5 V by default; selectable 7.2 V (V1.1) or 12 V (V1.2) via jumper; maximum current: 8 A
- BEC BEC: 12 V by default; selectable 17 V (V2.1) or 24 V (V2.2) via jumper; maximum current: 4 A
USB Board Description
- USB connection: USB Type-C
- Buzzer: Passive buzzer
Dimensions
- Dimensions: 54 × 36 × 13 mm
- Mounting Holes: 30.5 × 30.5 mm (Ø4.2 mm holes)